Automatum Distributionis Collaborativum Flexibile Sex Axium ad Partium Autocineticarum et Applicationem Obsignationis Involucrorum Plasticorum
Scenaria applicationis producti


Introductio Producti
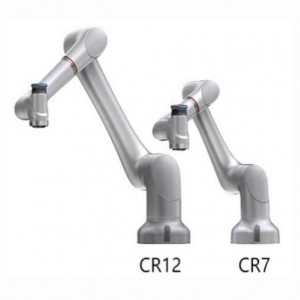
Hic robot dispensatorius collaborativus sex axium operationem sine septis sustinet, spatium servans et dispensationem partium autocineticarum et plasticarum aptans.
Globulos glutiniosos accuratos et aequabiles sine redundantia producit. Celeris apparatus flexibiliter se ad varias vias dispensationis et genera materiae applicandae accommodat.
Dispensatio stabilis et constans laborem manualem repetitivum substituit, sumptus laboris minuens, qualitatem producti emendans et automationem officinarum amplificans.

Informationes de Producto


Notabilia Producta
Systema glutinis quantitativi servomotoris fluxum et dosim adaptabiles praebet, ut redundantiam vel glutinum amissum reducat et materiam primam conservet dum partes plasticae autocineticae sigillantur. Articuli flexibiles sex axium motum multiangularem efficiunt, ut superficiem curvam irregularem sequantur, ad sigillationem continuam involucrorum interiorum autocineticarum formae specialis. Robot collaborativus contra collisionem sine saepimento securitatis magno operatur, ut spatium in pavimento conservetur et alimentationem manualem iuxta machinam permittat, ad dispositionem compactam officinae autocineticae.
Ductus glutinis automaticus alimentationem constantem servat ut frequentem repletionem minuat et stabilem productionem sub continua fabricatione diuturna servet. Plura programmata itineris glutinis memoriae capere possunt ad unum cliccum revocandum dum productum mutatur, ut tempus commissionis pro novis proiectis productionis valde brevietur. Installatio flexibilis ad processum parvarum copiarum singulare vel ad coniunctionem celerem cum conveyor in plena linea productionis componentium autocineticorum.